
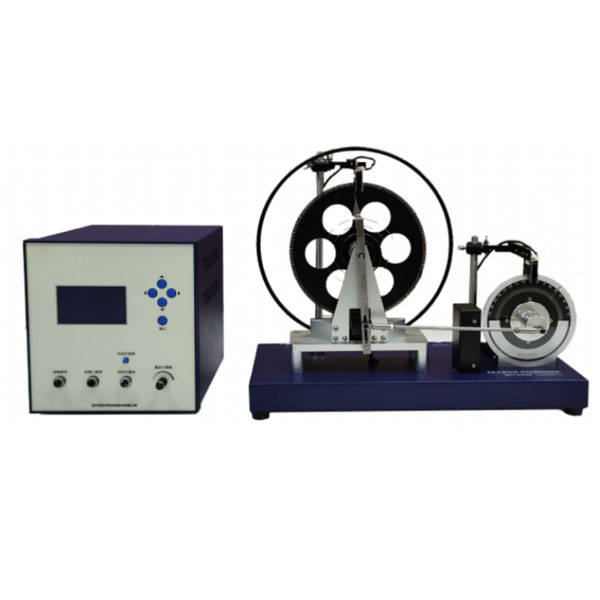
LMEC-7 Péndulo de Pohl
LMEC-7El péndulo de Pohl
Experimentos
1. Oscilación libre: medición de la correspondencia entre la amplitud del volante θ y el período de oscilación libre T.
2. Determinación del factor de amortiguación β.
3. Determinación de las curvas características amplitud-frecuencia y fase-frecuencia de vibraciones forzadas.
4. Estudio del efecto de diferentes niveles de amortiguación sobre vibraciones forzadas y observación de fenómenos de resonancia.
5. Aprender a utilizar el método estroboscópico para determinar ciertas cantidades de objetos en movimiento, como las diferencias de fase.
Especificaciones principales
| Factor de terquedad primaveral K | Cambio inferior al 2% en el período de vibración libre |
| Medición del tiempo | precisión 0,001 s, error de medición del ciclo 0,2 % |
| péndulo mecánico | con ranuras de indexación, indexación de 2°, radio de 100 mm |
| Medición de amplitud | error ±1° |
| Sensor fotoeléctrico A | detección de señales fotoeléctricas dobles |
| sensor fotoeléctrico B | detección de señales fotoeléctricas individuales |
| Rango de velocidad del motor (frecuencia de accionamiento) | 30-45 rpm y ajustable de forma continua |
| Inestabilidad de la velocidad del motor | menos del 0,05%, lo que garantiza un ciclo de prueba estable. |
| Amortiguación del sistema | menos de 2° por decaimiento de amplitud |
Detalles
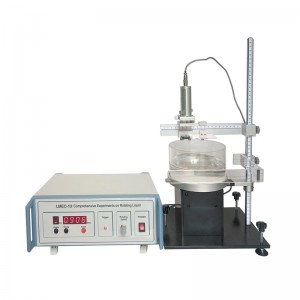
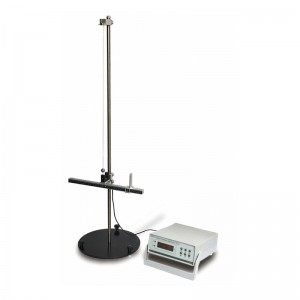
Componentes del sistema: Dispositivo experimental de resonancia de Pohl, controlador experimental de resonancia de Pohl, conjunto de flash independiente, 2 sensores fotoeléctricos (uno de tipo A y otro de tipo B).
Montaje experimental de resonancia de Pohl.
1. Factor de rigidez del resorte K: cambio inferior al 2% en el período de vibración libre.
2. Medición del tiempo (10 ciclos): precisión 0,001 s, error de medición del ciclo 0,2 %.
3. Amortiguación del sistema en ausencia de amortiguación electromagnética: menos de 2° por cada disminución de amplitud.
4. Péndulo mecánico: con ranuras de indexación, indexación de 2°, radio de 100 mm.
5. Medición de amplitud: error ±1°; método de medición de amplitud: detección fotoeléctrica.
6. Sensor fotoeléctrico A: detección de señales fotoeléctricas dobles; sensor fotoeléctrico B: detección de señales fotoeléctricas simples.
7. Rango de velocidad del motor (frecuencia de accionamiento): 30 – 45 rpm y ajustable de forma continua.
8. Inestabilidad de la velocidad del motor: inferior al 0,05%, lo que garantiza un ciclo de prueba estable.
9. Determinación de la diferencia de fase.
Dos métodos para la determinación de la diferencia de fase: estroboscópico y metrológico, con una desviación inferior a 3° entre ambos.
El rango de medición del método metrológico está comprendido entre 50° y 160°.
Rango de medición estroboscópica entre 0° y 180°; desviación de medición repetida <2°.
10. Flash: accionamiento de bajo voltaje, flash separado de la unidad experimental, tiempo de flash continuo de 2 ms, color rojo llamativo.
11. Nivel bajo de ruido, sin molestias ni incomodidad durante los experimentos grupales.
Controlador experimental de resonancia de Pohl.
1. Se utiliza un controlador experimental especial para recopilar y mostrar datos; se emplea una gran pantalla LCD de matriz de puntos, con menús para guiar el experimento, notas de referencia (manual de instrucciones electrónico) y visualización y verificación de los datos experimentales.
2. Interfaz de control dedicada para luces estroboscópicas.